- 中文网站请点击 http://www.pinxinggroup.com
-
 +86-21-57566731
-
 cai@pinxingmotor.com
-
 Download


Hvad er en 3-faset elektrisk motor? Hvordan det virker, starter og bliver størrelse
En 3-faset elektrisk motor er en vekselstrømsmotor, hvis stator bærer tre viklinger med en afstand på 120 elektriske grader fra hinanden, så det magnetiske felt, den skaber, roterer af sig selv, uden kondensator, ingen centrifugalafbryder og uden hjælpevikling. Det enkelte designvalg forklarer, hvorfor næsten alle industrielle drev over ca. 0,75 kW kører på tre faser: en 7,5 kW, 4-polet IE3 maskine på en 400 V, 50 Hz forsyning trækker omkring 14,6 A pr. fase, drejer ved ca. to gange pr. omdrejning.
Hvad en 3-faset elektrisk motor er, i almindelige vendinger
En 3-faset elektrisk motor er en roterende maskine, der omdanner trefaset elektrisk energi til mekanisk energi ved hjælp af tre statorviklinger og en rotor, der enten er induceret eller magnetisk låst. Intet eksternt sekvenserer disse viklinger. Selve forsyningen producerer rotationen.
På et 50 Hz system når hver fase sin positive top 6,67 millisekunder efter den før den. De tre felter kombineres til ét magnetisk felt, der fejer rundt i statorboringen med synkron hastighed, beregnet som 120 gange forsyningsfrekvensen divideret med antallet af poler. Frekvens og polantal indstiller den hastighed, ikke motorstørrelse og ikke belastning.
En 3-faset elektrisk motor er en maskine, hvor tre statorviklinger, drevet af strømme 120 grader fra hinanden, genererer et roterende magnetfelt. Det felt drejer med synkron hastighed og trækker rotoren med ved elektromagnetisk induktion eller ved magnetisk låsning.
| polakker | Hastighed ved 50 Hz | Hastighed ved 60 Hz | Typisk pligt |
| 2 | 3.000 rpm | 3.600 rpm | Centrifugalpumper, små blæsere med højt tryk |
| 4 | 1.500 rpm | 1.800 rpm | Arbejdshesten: pumper, transportører, kompressorer, værktøjsmaskiner |
| 6 | 1.000 rpm | 1.200 rpm | Knusere, blandere, store procesventilatorer |
| 8 | 750 rpm | 900 rpm | Kuglemøller, ekstrudere, langsomme skruetransportører |
Poltal ændrer også rammestørrelse og drejningsmoment pr. ampere. En 8-polet motor med samme effekt laver mere drejningsmoment ved lavere hastighed, så den er større, tungere og dyrere end en 4-polet enhed af samme karakter. Denne afvejning driver de fleste valgbeslutninger længe før effektivitetsklassen kommer ind i diskussionen.
Sådan drejer det roterende felt rotoren: Slip, drejningsmoment og rotortyper
Rotoren drejer, fordi det roterende statorfelt inducerer strøm i rotorlederne, og kraften mellem denne strøm og feltet frembringer drejningsmoment. Rotoren kan aldrig helt fange feltet, og hastighedsforskellen mellem de to kaldes slip.
Slip udtrykkes som en procentdel af synkron hastighed. En 4-polet motor på 50 Hz har en felthastighed på 1.500 rpm; hvis den kører med 1.455 o/min under belastning, er slip 3 procent. Standard industrimotorer sidder mellem 1 og 5 procent ved fuld belastning, med store maskiner i den lave ende og små i den høje ende. Slip er også det, der gør en induktionsmotor selvregulerende: Tilføj belastning, rotoren sænker lidt, mere flux skærer rotorlederne, og momentet stiger, indtil de to balancerer igen.
Egernburrotor
Ledende stænger kortsluttet af enderinge, uden børster og uden ekstern modstand. Laveste pris, højeste pålidelighed og standardvalg for pumper, ventilatorer, kompressorer, transportører og de fleste værktøjsmaskiner. Startstrømmen er høj, typisk 6 til 8 gange fuldlaststrøm.
Opviklet rotor med slæberinge
En trefaset vikling på rotoren føres ud gennem slæberinge, så ekstern modstand kan indsættes under starten. Det øger startmomentet, mens startstrømmen skæres, hvilket har betydning for belastninger med høj inerti såsom møller, hejseværker og knusere. Prisen er børste og ring vedligeholdelse.
Hvis du vil have mekanikken i mere dybde, hvordan en egernburmotor opbygger drejningsmoment går gennem de nuværende stier trin for trin.
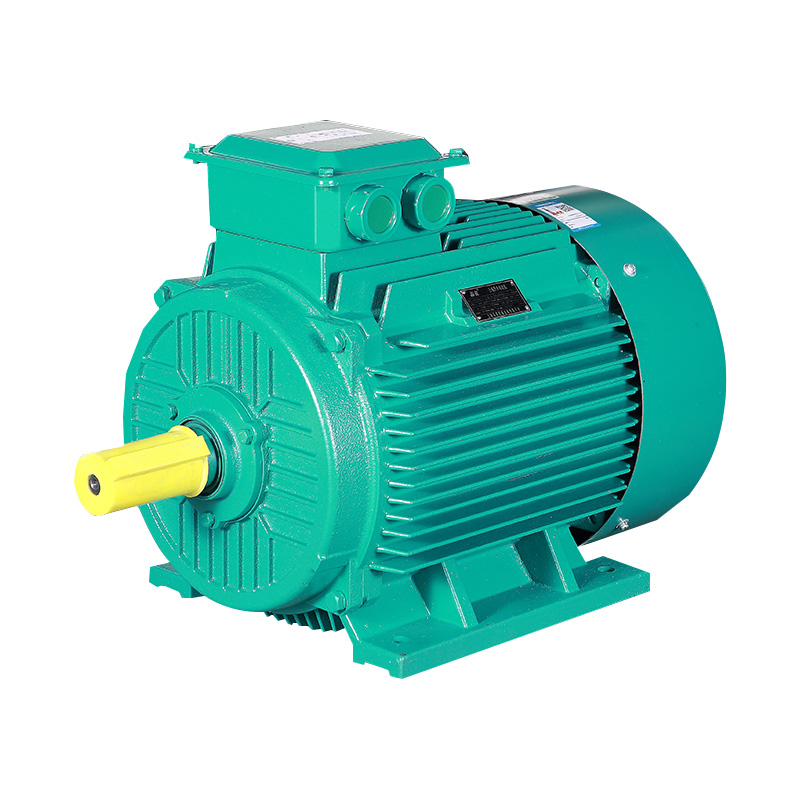 IE4-serien 3-faset højeffektiv induktionsmotor For læsere, der sammenligner udskiftningsmotorer, dækker denne IE4-serie H80–355 mm rammer og almindelige industrielle ventilator-, pumpe- og kompressoropgaver. Se produkt →
Læsning af navneskiltet, før du bestiller en erstatning
Hver værdi, der er nødvendig for at matche en udskiftningsmotor, er stemplet på navnepladen, og at springe en af dem over er den mest almindelige årsag til, at en teknisk korrekt motor fejler i drift inden for et par måneder.
| Felt | Hvad det fortæller dig | Typisk indgang |
| Spænding og tilslutning | Netspænding og hvordan de seks ledninger er forbundet | 400 V delta, 690 V stjerne |
| Frekvens og poler | Grundlag for den synkrone hastighed | 50 Hz, 4 polet |
| Nominel strøm | Dimensionering for kabel, kontaktor og overbelastningsrelæ | 14,6 A |
| Effektfaktor | Hvordan forsyningen ser belastningen | 0.84 |
| Pligt | Om belastningen er kontinuerlig eller cyklisk | S1 kontinuerlig |
| Isoleringsklasse | Termisk frihøjde over den nominelle stigning | Klasse F, klasse B stigning |
| Indhegning | Støv- og vandbeskyttelse | IP55 |
| Effektivitetsklasse | Minimum effektivitetsniveau i henhold til IEC 60034-30-1 | IE3 |
| Ramme og montering | Skafthøjde og fastgørelsesmønster | 132 ramme, IM B3 |
Når pladen er ulæselig, afgør tre mål det meste:
- Mål akseldiameteren og afstanden mellem fastgørelseshullerne for at identificere rammestørrelsen.
- Tæl forsyningslederne, for en trefaset motor har tre ledninger plus jord og ingen kondensator.
- Aflæs strøm med en klemmemåler ved en kendt belastning, og sammenlign den med den forventede værdi for den rating.
Hvordan en 3-faset elektrisk motor starter, og hvad den trækker fra nettet
Startet direkte på nettet trækker en trefaset induktionsmotor 6 til 8 gange sin fuldlaststrøm, indtil den når hastighed. Den overspænding, ikke den løbende strøm, afgør normalt kabelstørrelse, beskyttelsesindstillinger og startmetoden.
Ved stilstand opfører rotoren sig som en kortsluttet transformer sekundær, så den impedansbegrænsende strøm er meget lav. Efterhånden som hastigheden stiger, falder slip, rotorfrekvensen falder, og strømmen falder tilbage mod navnepladeværdien.
| Metode | Startstrøm | Startmoment | Hvor det passer |
| Direkte på nettet | 6 til 8 gange fuld belastning | 150 til 200 procent af vurderet | Små motorer på en stiv forsyning med belastninger, der tåler en hård start |
| Stjerne-delta | Cirka en tredjedel af direkte online | Cirka en tredjedel af direkte online | Ventilatorer og pumper, der når hurtigt hastighed, aldrig belastninger med høj inerti |
| Blød starter | 2 til 4 gange fuld belastning | Justerbar rampe | Transportører og pumper, hvor mekanisk stød skal begrænses |
| Drev med variabel frekvens | 100 til 150 procent af fuld belastning | Nominelt drejningsmoment fra nul hastighed | Hastighedskontrol plus den skånsommest mulige start |
Et drev med variabel frekvens reducerer startstrømmen til omkring 100 til 150 procent af fuld belastningsstrømmen og leverer fuldt drejningsmoment fra nul hastighed. Denne pligt er hårdere på isolering og køling end en start med fast hastighed, så inverter-føde applikationer hører hjemme på en motor bygget til det snarere end på en standardramme med et drev boltet på.
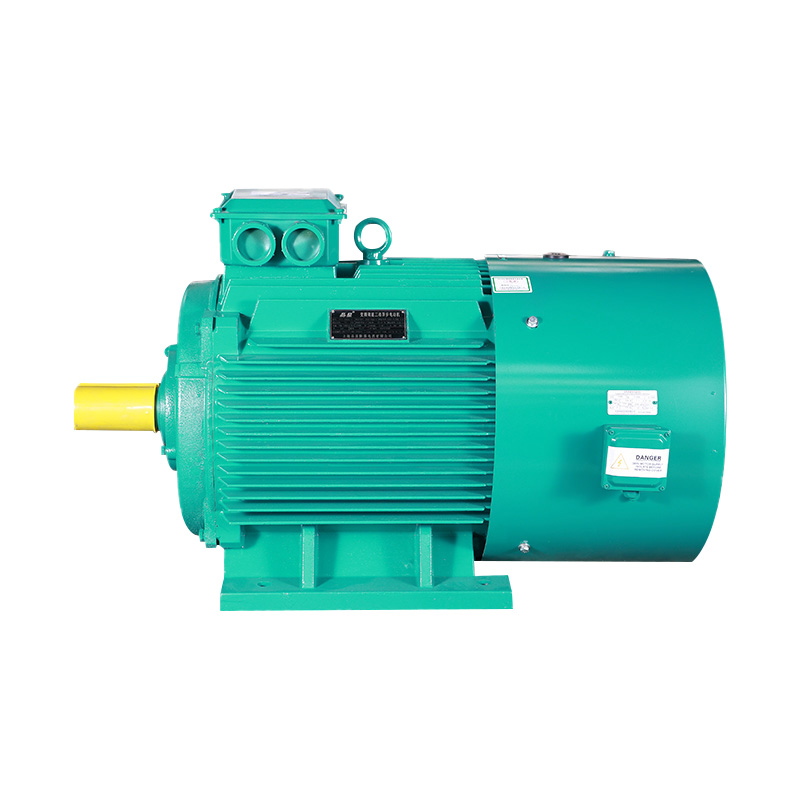 YPT-serien trefaset induktionsmotor med variabel frekvens Bygget til inverter-forsynede industrielle drev, denne YPT-serie tilbyder H80-355 mm rammer, IC416 eller IC411 køling og 5-100 Hz drift. Se produkt →
Effektivitetsklasser: Hvad IE3 og IE4 ændrer i praksis
IE3 og IE4 er minimumseffektivitetsniveauer defineret af IEC 60034-30-1, og kløften mellem dem ser lille ud i procent, indtil motoren kører tusindvis af timer om året.
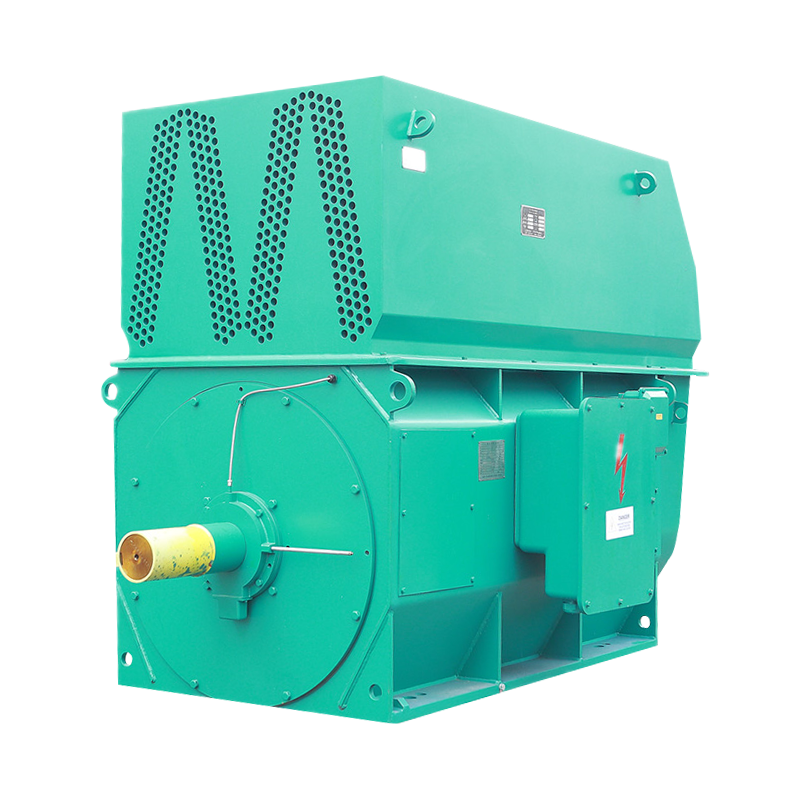
For en 7,5 kW motor reducerer flytning fra IE3 til IE4 inputeffekten fra omkring 8,30 kW til omkring 8,12 kW, en besparelse på omkring 0,18 kW. Over 4.000 driftstimer, det svarer til omkring 720 kWh om året, hvilket normalt tilbagebetaler pristillægget inden for to til fire år, hvor elektricitet koster mere end 0,10 USD pr. kWh. Over et par hundrede kilowatt ændrer beregningen karakter, fordi drevet bevæger sig til mellemspænding, og designbegrænsningerne skifter mod isolering, køling og startstrøm. Højspændingsmaskiner i Y-, YKK-, YR- og YKS-familierne findes netop for det bånd, og deres udvalgsdata offentliggøres i højspændingsmotorkatalog .
Hvor en 3-faset elektrisk motor passer, og hvor den ikke gør
Trefasede motorer dækker næsten enhver industriel belastning over ca. 0,75 kW, og enfasede designs forbliver kun almindelige under det, eller hvor der ikke eksisterer nogen trefaset forsyning.
Typisk arbejde omfatter pumper, ventilatorer, kompressorer, transportører, blandere, knusere og værktøjsmaskiner på tværs af minedrift, metallurgi, cement, petroleum, kemikalier, kraft, vandbehandling og marine anlæg. I eksplosionsfarlige områder skal det samme trefasede design bygges efter et certificeret beskyttelseskoncept, enten flammesikkert Ex d med kontrollerede flammeveje eller øget sikkerhed Ex e med forstærket isolering og terminalafstande. Shanghai Pinxing Explosion-proof Motor Co., Ltd., baseret i Shanghai, producerer YBX3 og YBX4 lavspændings eksplosionssikre motorer sammen med højspændings flammesikre serier til kul, petrokemiske og marine tjenester, med eksport til mere end 40 lande.
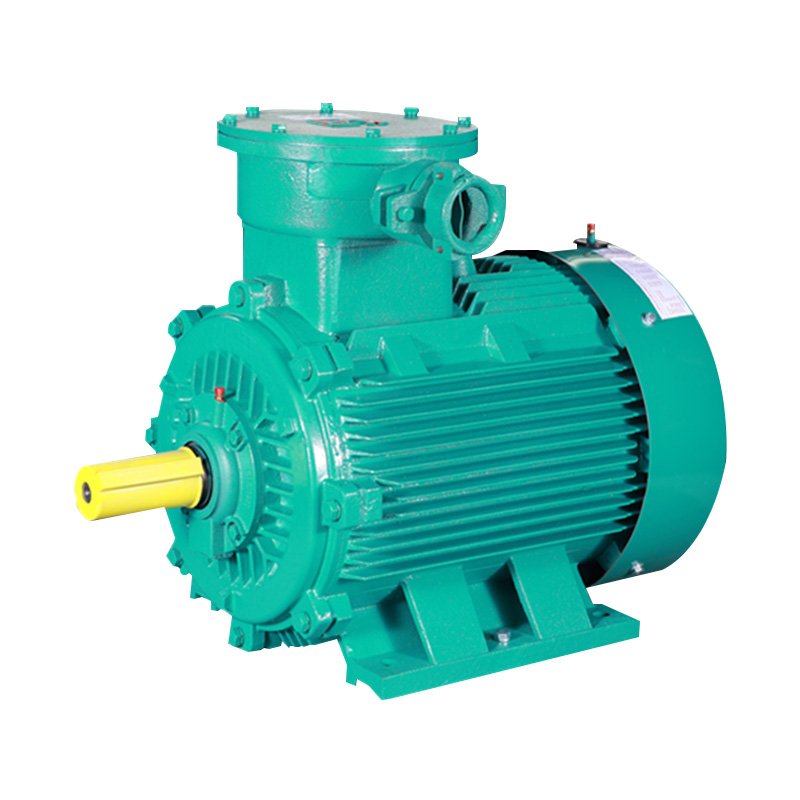 YBX4 serie lavspændings eksplosionssikker motor Til eksplosionsfarlige områder dækker denne flammesikre motor H80-355 mm rammer og 0,75-355 kW, med IP55-beskyttelse til pumper, ventilatorer, kompressorer, knusere. Se produkt →
De reelle grænser for teknologien er værd at sige klart:
- En trefaset motor kan ikke køre fra en enfaset forsyning uden en faseomformer eller et drev, der er klassificeret til enfaset input, og den skal nedsættes, når den gør det.
- Hastighed er fastsat af frekvens og polantal, medmindre der tilføjes et drev eller en to-hastigheds vikling.
- Inverterdrift tilføjer spændingsbelastning på viklingen, så en standardmotor kan have brug for inverter-kvalitetsisolering.
Gennemgang anvendelsescasestudier fra sammenlignelige brancher er en hurtig måde at bekræfte en rammestørrelse og et beskyttelsesniveau, før en indkøbsordre hæves.
Ofte stillede spørgsmål om 3-fasede elektriske motorer
Kan en 3-faset elmotor køre på en enfaset forsyning?
Ikke direkte. En statisk eller roterende faseomformer eller et drev med enfaset input kan køre den, men motoren skal nedsættes, fordi det tredje ben er syntetiseret i stedet for at blive leveret. Forvent et brugbart output på omkring 50 til 60 procent af navneskiltets effekt på en statisk konverter, og tjek drevmanualen, før du bestiller.
Hvad er forskellen mellem en 2-polet og en 4-polet 3-faset motor?
Polantal indstiller synkron hastighed: 3.000 rpm ved 50 Hz for to poler mod 1.500 rpm for fire. En 2-polet motor med samme effekt er mindre og billigere, men producerer mindre drejningsmoment og roterer hurtigere, så den passer til pumper og blæsere. Det 4-polede design dominerer den generelle industrielle pligt for netop den balance.
Hvordan kan jeg se, om en motor er trefaset?
Se på ledningerne og navneskiltet. En trefaset motor har tre linjeledere plus jord og ingen kondensator, mens en enfaset motor har en kondensator og en start- eller kørevikling. Spændingsindgangen afgør normalt også det, da en trefaset industriel klassificering læser 400 V eller 690 V i stedet for 230 V.
Hvad betyder slip på en 3-faset elektrisk motor?
Slip er forskellen mellem synkron hastighed og faktisk rotorhastighed, udtrykt som en procentdel af synkron hastighed. En 4-polet motor, der kører ved 1.450 o/min på en 50 Hz forsyning, har omkring 3,3 procent slip ved fuld belastning. En pludselig stigning et godt stykke over 5 procent tyder normalt på overbelastning, et svigtende leje eller et viklingsproblem.

Kom i kontakt
Relaterede produkter




 Shanghai pinxing
Eksplosionssikre Motor Co., Ltd.
-
 cai@pinxingmotor.com
-
 +86-21-57566731
-
 +86-21-57566967
-
 No.699, Pinxing Rd., Qinggang Industrial Zone, Fengxian District, Shanghai, Kina. (East Gate)
-
Nr. 168, Qingling RD, Qinggang Industrial Zone, Qingcun Town, Fengxian District, Shanghai, Kina (South Gate)
Copyright@ 2024 Shanghai Pinxing Explosion-Proof Motor Co., Ltd. Alle rettigheder forbeholdes.
Privatliv